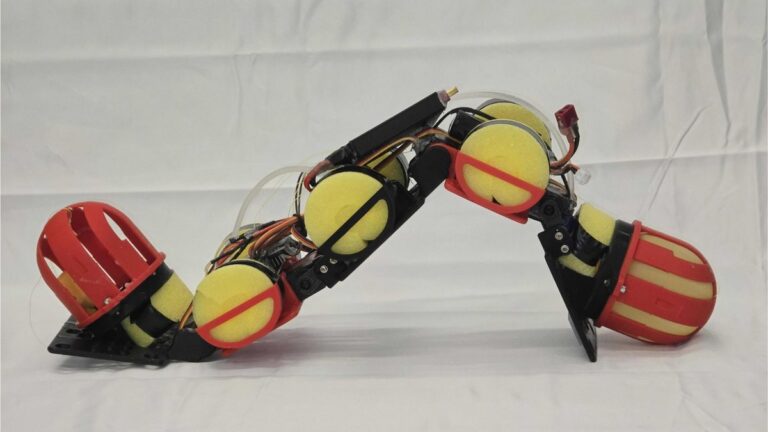
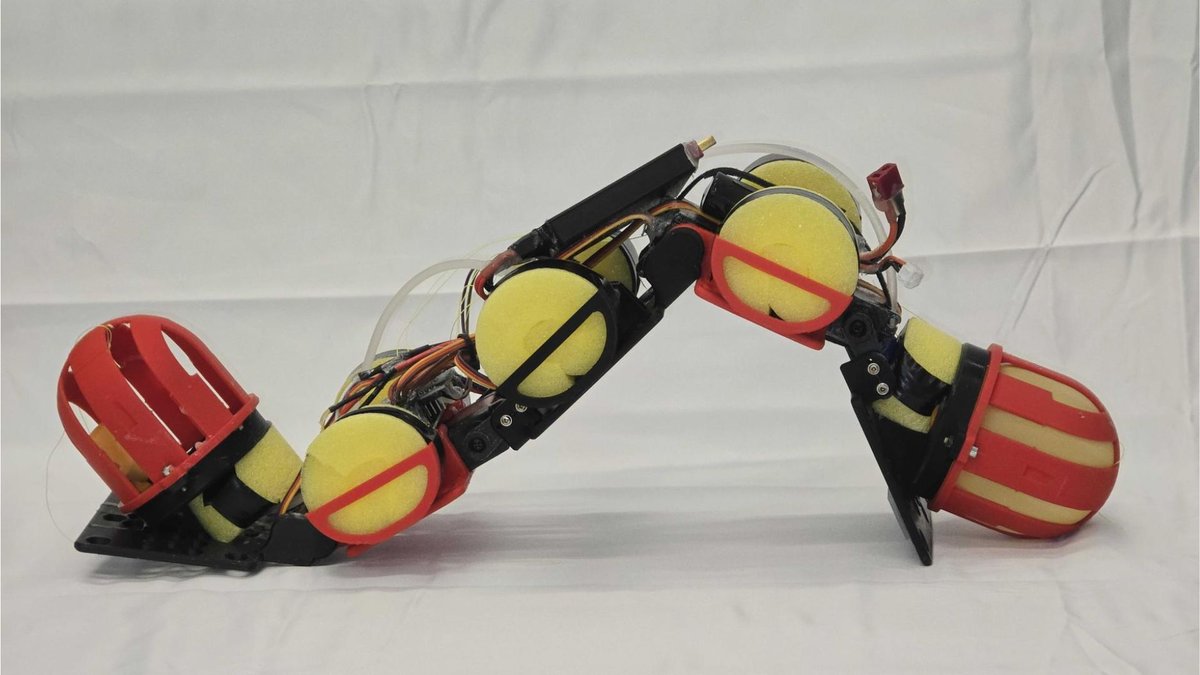
E se um robô pudesse mudar a forma de se locomover apenas deslocando água dentro do próprio corpo? É o que faz o WorMa, uma máquina inspirada em minhocas que escala rampas, sobe degraus e nada sem trocar uma única peça.
O robô anfíbio foi desenvolvido por pesquisadores da Escola de Engenharia Tandon da Universidade de Nova York (NYU). Ele foi pensado para terrenos costeiros acidentados, onde máquinas com rodas ou pernas costumam ter dificuldade. O WorMa atravessa pedras e inclinações, entra na água e volta à terra firme.
O segredo está no lastro. Em vez de reconfigurar o corpo ou alternar entre modos de locomoção diferentes, o WorMa bombeia água entre a cabeça e a cauda e redistribui sua massa conforme o terreno.
Água como lastro móvel
O robô mede cerca de 50 centímetros, tem cinco segmentos e quatro articulações e pesa pouco mais de 1 quilo. Na cabeça e na cauda ficam balões de látex. Uma bomba instalada no meio do corpo transfere cerca de 300 gramas de água entre eles.
Concentrar a água na parte da frente aumenta a força aplicada nos pontos de contato dianteiros, o que melhora a tração. Nos testes, essa configuração permitiu ao WorMa subir uma rampa de 19,5 graus. Com as outras distribuições de peso, ele escorregava para trás.
A mesma configuração reduziu o custo de transporte, medida da energia gasta para se locomover, em pelo menos 33% em relação às alternativas testadas.
Na água, a lógica se inverte. Com o peso concentrado na cauda, o robô nadou até 26% mais rápido e foi 52% mais eficiente do que com a massa acumulada na cabeça.
Degraus, rampas e saída da água na mesma missão
Para vencer degraus, o WorMa executa uma espécie de coreografia. Ele se aproxima com a água na cabeça para manter a tração. Em seguida, a bomba leva o líquido para a cauda, a parte dianteira se ergue e a traseira empurra o corpo para mais perto do obstáculo.
Quando a cabeça alcança a borda, a água volta para a frente e ancora o robô para que ele siga adiante. Com essa sequência, o WorMa superou degraus de até 15 centímetros.
O mesmo princípio ajuda o robô a sair da água. Com a massa na cabeça, ele gera força suficiente na parte dianteira para se puxar até uma rampa. Nenhuma outra configuração testada conseguiu fazer essa transição.
Em uma demonstração, o WorMa percorreu um circuito com chão plano, degrau, rampa e água aberta. Ele ajustou a distribuição de peso em cada trecho sem alterar seu padrão básico de movimento ondulatório.
“O que isso oferece é um robô que não precisa ser reprojetado toda vez que o terreno muda. Isso pode ser importante para monitoramento ambiental ou inspeção de infraestrutura, em que um robô pode precisar atravessar terreno seco, obstáculos e água durante a mesma missão”, afirmou em comunicado da NYU Nana Obayashi, professora assistente da Escola Tandon.
A abordagem pode simplificar robôs anfíbios, porque substitui vários mecanismos especializados por um único sistema de deslocamento de massa. Os pesquisadores agora trabalham em bombas mais rápidas e em controles baseados em sensores.
O objetivo é que o WorMa detecte sozinho as mudanças de terreno e redistribua o peso automaticamente. Isso permitiria uma adaptação mais dinâmica em litorais, áreas úmidas e regiões inundadas.